
www.industria-online.com
10
'26
Written on Modified on
Piattaforma Robotica Unificata Accelera l'Integrazione dell'IA Fisica
NXP Semiconductors ha lanciato la sua piattaforma robotica unificata per risolvere i colli di bottiglia nell'integrazione tra controllo in tempo reale, percezione e sistemi autonomi.
www.nxp.com
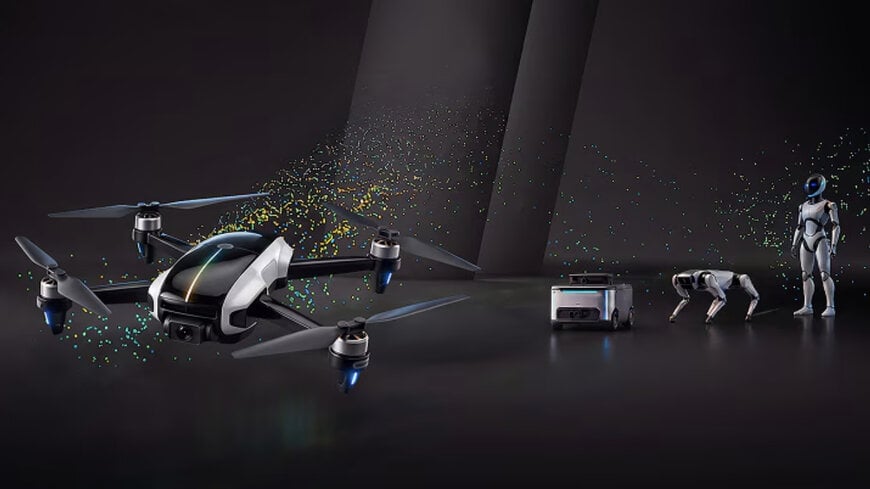
L'integrazione di sottosistemi robotici eterogenei, che spaziano dall'elaborazione neurale ad alto rendimento al controllo motori deterministico, crea tipicamente gravi ostacoli di integrazione per i sistemi autonomi operanti in ambienti industriali e commerciali. Per superare queste difficoltà ingegneristiche trasversali, la piattaforma stabilisce una base strutturata che coordina rilevamento sensoriale, attuazione in tempo reale, intelligenza artificiale e comunicazioni sicure attraverso piattaforme senza pilota e sistemi di automazione industriale.
Disaccoppiamento Hardware e Architettura di Comunicazione Deterministica
Le architetture robotiche autonome richiedono domini di elaborazione discreti per gestire compiti con vincoli temporali fortemente divergenti. La commutazione dei motori in tempo reale e l'esecuzione delle traiettorie non possono condividere le pipeline di esecuzione con carichi di lavoro di intelligenza artificiale non deterministici senza compromettere la stabilità del controllo. La piattaforma robotica unificata affronta questo problema attraverso l'architettura Neural Axis, un approccio che separa l'elaborazione periferica basata sulla visione dai cicli di controllo a bassa latenza, garantendo al contempo il trasferimento sicuro dei dati tra i sottosistemi.
Combinando un kit di sviluppo software (SDK) modulare e open source con moduli di riferimento pre-validati, gli sviluppatori possono costruire le funzionalità robotiche fondamentali in modo sequenziale. Gli anelli di regolazione possono essere valutati in modo indipendente all'interno di nodi hardware isolati prima di integrare gli stack di navigazione guidati dalla percezione. La comunicazione tra i nodi di elaborazione distribuiti si basa su topologie di rete industriali e automobilistiche consolidate, incluse le interfacce Ethernet a singolo doppino che riducono il peso del carico utile e la complessità del cablaggio nei telai dei robot aerei e negli chassis della robotica mobile.
Progetti di Riferimento Modulari e Specifiche dei Sottosistemi
La distribuzione hardware iniziale è destinata ai veicoli aerei autonomi attraverso quattro elementi di riferimento modulari, ciascuno progettato per soddisfare specifici profili di calcolo e controllo:
Percezione Avanzata e Calcolo Autonomo: Il nodo di calcolo NavQ95 impiega il processore applicativo i.MX 95 per eseguire l'elaborazione visiva, gli algoritmi di mappatura e le attività di pianificazione della missione di livello superiore.
Gestione del Volo e Attuazione in Tempo Reale: L'unità di gestione del veicolo e di gestione del volo Tropic VMU/FMU integra il microcontrollore crossover (MCU) i.MX RT1064, gestendo le routine di stabilizzazione in tempo reale e l'elaborazione dei dati telemetrici.
Integrazione Intelligente dei Sensori: Il nodo di aggregazione dei sensori è basato sul microcontrollore MCX N947 e impiega un livello fisico 100Base-T1 per uso automobilistico per collegare i sensori periferici in modo deterministico tramite un singolo doppino intrecciato.
Attuazione dei Motori: L'attuazione viene gestita tramite un regolatore elettronico di velocità (ESC) conforme allo standard AM32 basato sul microcontrollore MCX A13, progettato per gestire segnali di modulazione di larghezza di impulso (PWM) ad alta frequenza per la commutazione di motori brushless.
Livelli di Astrazione Software e Sistemi Operativi Robotici
La standardizzazione del software embedded per la robotica attraverso architetture di elaborazione disomogenee richiede solitamente un notevole adattamento dei driver. L'SDK modulare risolve questa frammentazione integrando driver di dispositivo, middleware e pacchetti di supporto per schede compatibili con i framework open source più diffusi.
Lo stack software integra ROS 2 per l'orchestrazione dei nodi di livello superiore e lo scambio di messaggi tra processi, lo stack software per pilota automatico PX4 per la guida alla navigazione e la stabilizzazione aerodinamica, e il sistema operativo in tempo reale (RTOS) Zephyr per microcontrollori deterministici con risorse limitate. Questo modello di astrazione assicura che le misure di sicurezza digitale e le funzioni di sicurezza funzionale implementate a livello di silicio operino continuamente, a prescindere dal comportamento del codice applicativo superiore.
Applicazioni Industriali e Operative
La piattaforma è rivolta a droni di ispezione multirotore, veicoli aerei senza pilota per consegne dell'ultimo miglio, robot di servizio e robot mobili autonomi (AMR) impiegati nella logistica di magazzino, nell'ispezione industriale e nell'agricoltura automatizzata.
Nel settore dello stoccaggio automatizzato, ad esempio, l'impiego di piattaforme a guida automatica richiede il bilanciamento tra il rilevamento ottico degli ostacoli ad alta velocità e le funzioni certificate di arresto di sicurezza. L'adozione di blocchi embedded convalidati consente ai team di ingegneria di comprimere i tempi di prototipazione iniziale da diversi mesi a cicli di verifica standard, accelerando la messa in servizio all'interno di ambienti fisici che richiedono una costante affidabilità operativa.
Contesto Aggiuntivo:
Questa sezione descrive le specifiche tecniche e l'analisi comparativa della concorrenza non incluse nell'annuncio originale del prodotto.
Le architetture di calcolo eterogenee stanno progressivamente sostituendo le schede di elaborazione monolitiche nel settore della robotica embedded. Con l'evoluzione dell'intelligenza artificiale fisica verso macchine collaborative autonome, i team di progettazione devono soddisfare requisiti di conformità più rigorosi dettati da standard di sicurezza come IEC 61508 e ISO 13849 per i macchinari industriali, insieme ai quadri normativi emergenti per i sistemi aerei a pilotaggio remoto.
Nelle architetture comparative per lo sviluppo robotico, le soluzioni su scheda singola adottano prevalentemente uno di due modelli industriali: piattaforme di calcolo centralizzate che instradano i dati dei sensori e la logica di azionamento del motore direttamente verso unità di elaborazione ad altissima potenza (come i sistemi su chip monolitici della serie NVIDIA Jetson), oppure architetture a domini separati che isolano i microcontrollori in tempo reale dagli acceleratori di reti neurali (come le configurazioni ad architettura accoppiata basate su MCU STMicroelectronics STM32 abbinate a processori host dedicati alla visione).
I modelli centralizzati forniscono notevoli capacità di inferenza basate su GPU per il calcolo spaziale, ma incontrano regolarmente difficoltà nel mantenere un determinismo a livello di microsecondi per il controllo dei motori senza coprocessori dedicati. Al contrario, le soluzioni discrete personalizzate che utilizzano microcontrollori generici convenzionali richiedono spesso ingenti risorse di sviluppo per implementare stack di comunicazione, flussi di avvio sicuro e driver di rete in tempo reale tra componenti non integrati.
L'integrazione della tecnologia Ethernet 100Base-T1 direttamente nel livello di aggregazione dei sensori riflette una tendenza industriale più ampia verso l'adozione degli standard Ethernet per il settore automobilistico, in sostituzione dei tradizionali canali di comunicazione seriali UART e SPI. Questa transizione assicura velocità di trasmissione full-duplex di 100 Mbps su singoli doppini intrecciati non schermati, offrendo una maggiore larghezza di banda per le reti di sensori lidar, radar e telecamere multidirezionali, riducendo al tempo stesso le interferenze elettromagnetiche (EMI) generate nei contesti operativi con motori in movimento.
A cura di Sucithra Mani, redattrice di Induportals – adattato da IA.
www.nxp.com
Richiedi maggiori informazioni…
