www.industria-online.com
08
'26
Written on Modified on
Cavo DeviceNet igus per robotica ad alta dinamica
La nuova serie CFROBOT8.PLUS resiste a torsioni estreme offrendo una trasmissione dati ininterrotta in spazi ridotti.
www.igus.eu
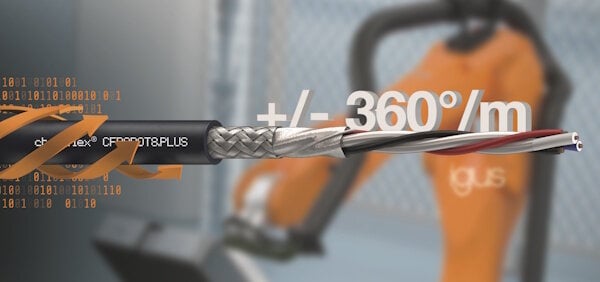
I moderni robot industriali operano a velocità crescenti e all'interno di spazi di lavoro sempre più ristretti, richiedendo cavi in grado di tollerare raggi di curvatura minimi e milioni di movimenti torsionali. Per rispondere a queste severe esigenze meccaniche, igus ha ampliato la propria gamma CFROBOT8.PLUS introducendo un nuovo cavo bus DeviceNet (CFROBOT8.PLUS.030). Sviluppata per robot a sei assi e sistemi di movimentazione complessi, questa soluzione garantisce un'elevata flessibilità e una trasmissione dati priva di interruzioni, supportando sollecitazioni estreme fino a ±360°/m con una durata operativa garantita di dieci milioni di cicli.
Schermatura avanzata e ottimizzazione degli ingombri
Per mantenere l'integrità del segnale in condizioni di elevata dinamicità, il cavo utilizza una schermatura totale in rame stagnato caratterizzata da uno speciale intreccio. Questo design, ispirato a un motivo a maglia, garantisce una maggiore libertà di movimento meccanico prevenendo la rottura dei fili interni. Secondo Fabio Orlandi, Product Manager per i cavi chainflex in igus Italia, l'ingegnerizzazione di questa serie ha permesso di ridurre il diametro esterno fino al 21% rispetto alla precedente generazione CFROBOT8. Il diametro compatto risulta cruciale per l'integrazione all'interno di catene portacavi e spazi operativi limitati. Inoltre, il rivestimento esterno resiste all'olio e ai raggi UV, rendendo il componente idoneo per installazioni in ambienti interni ed esterni, incluse macchine utensili e terminali mobili.
Validazione empirica e garanzia operativa
Come l'intera gamma chainflex, che supporta anche protocolli Profinet, Profibus, CAN bus ed Ethernet fino a CAT7, il nuovo cavo DeviceNet è stato rigorosamente testato nel laboratorio igus di Colonia. I protocolli di prova hanno simulato sequenze di movimento reali all'interno di catene portacavi tridimensionali triflex, replicando le cinematiche complesse dei bracci robotici. I risultati empirici hanno dimostrato che i parametri elettrici per la comunicazione dati si mantengono ampiamente entro i limiti di tolleranza anche dopo aver superato 15 milioni di cicli. Questi dati reali alimentano i calcolatori online per la previsione della durata d'esercizio e supportano la garanzia quadriennale dell'azienda, assicurando ai progettisti la massima affidabilità nella pianificazione della manutenzione.
Contesto Aggiuntivo: Dinamiche torsionali e integrità del segnale
Nei robot industriali antropomorfi a sei assi, il passaggio dei cavi lungo il braccio robotico sottopone l'infrastruttura di cablaggio a continui stress di flesso-torsione. I cavi standard, progettati principalmente per la flessione lineare bidimensionale, subiscono rapidamente l'effetto "cavatappi" (corkscrew effect) quando esposti a rotazioni ripetute lungo il proprio asse longitudinale, portando alla deformazione strutturale e alla rottura della schermatura o dei conduttori in rame. Per i protocolli di comunicazione industriale come DeviceNet, un'alterazione della geometria del cavo causa variazioni di capacitanza e impedenza, provocando riflessioni del segnale, attenuazione e perdita di pacchetti dati, che possono innescare l'arresto d'emergenza del robot. L'utilizzo di schermature intrecciate a "maglia" permette ai componenti interni di scorrere e assestarsi dinamicamente durante la torsione, dissipando l'energia meccanica senza alterare le caratteristiche elettriche ad alta frequenza fondamentali per il controllo deterministico dell'automazione.
Modificato da Lekshman Ramdas, redattore di InduPortals – adattato dall'IA.
www.igus.com
Richiedi maggiori informazioni…